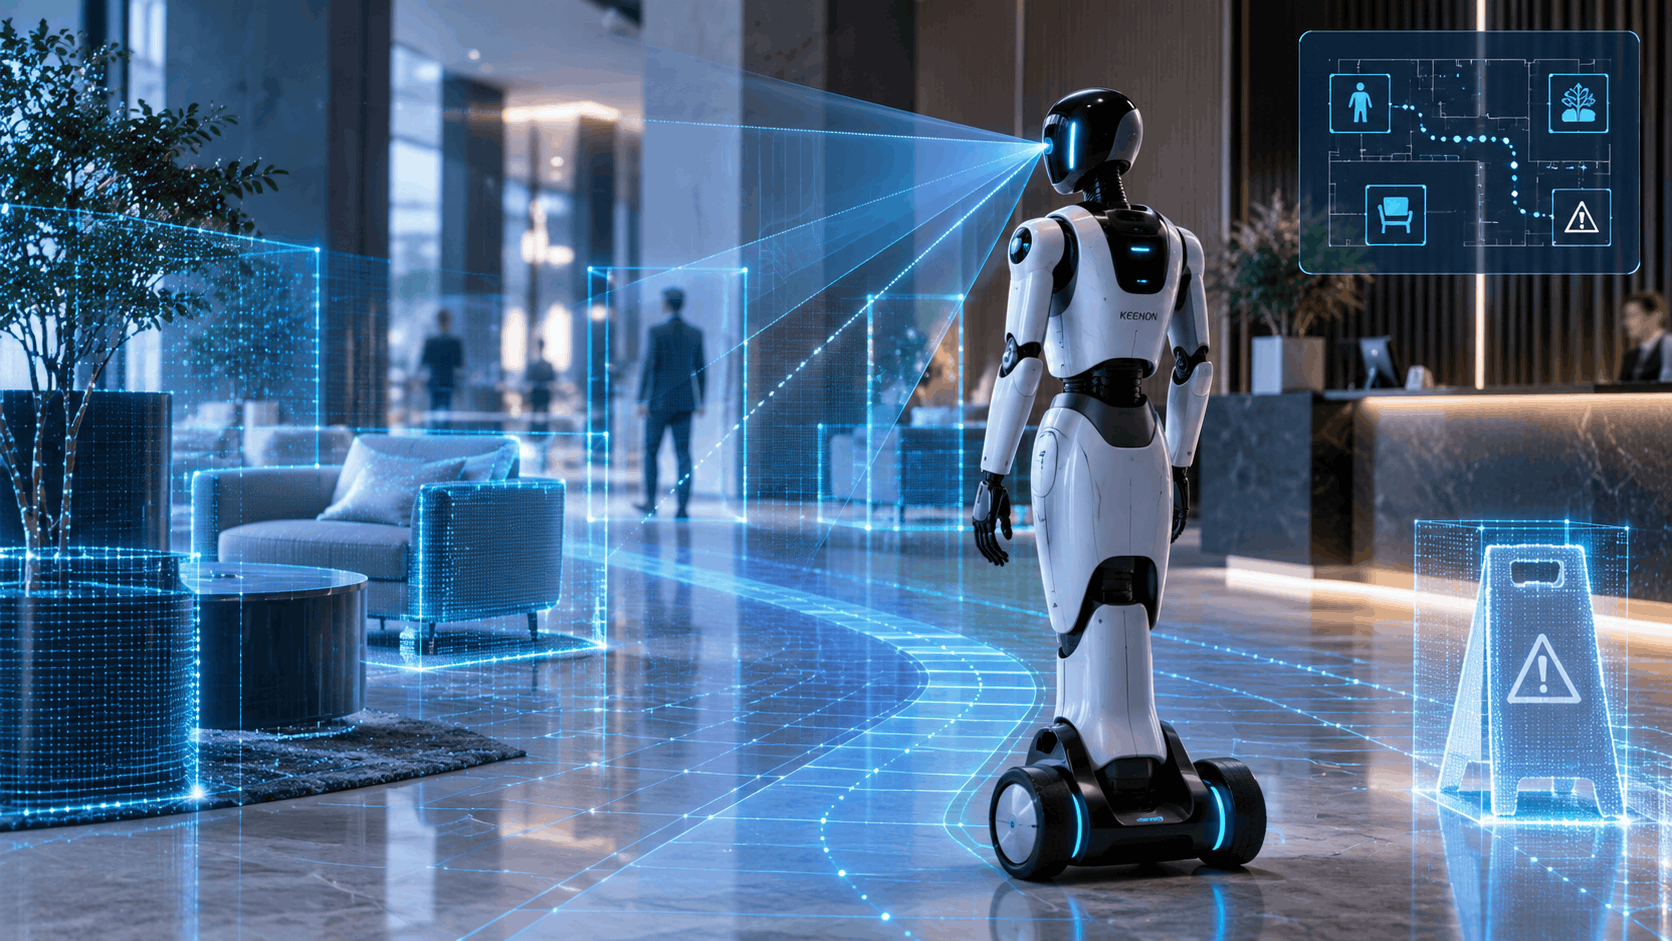
Percepción del entorno
Reconocimiento del entorno y de los objetos para responder a diferentes situaciones durante una tarea.

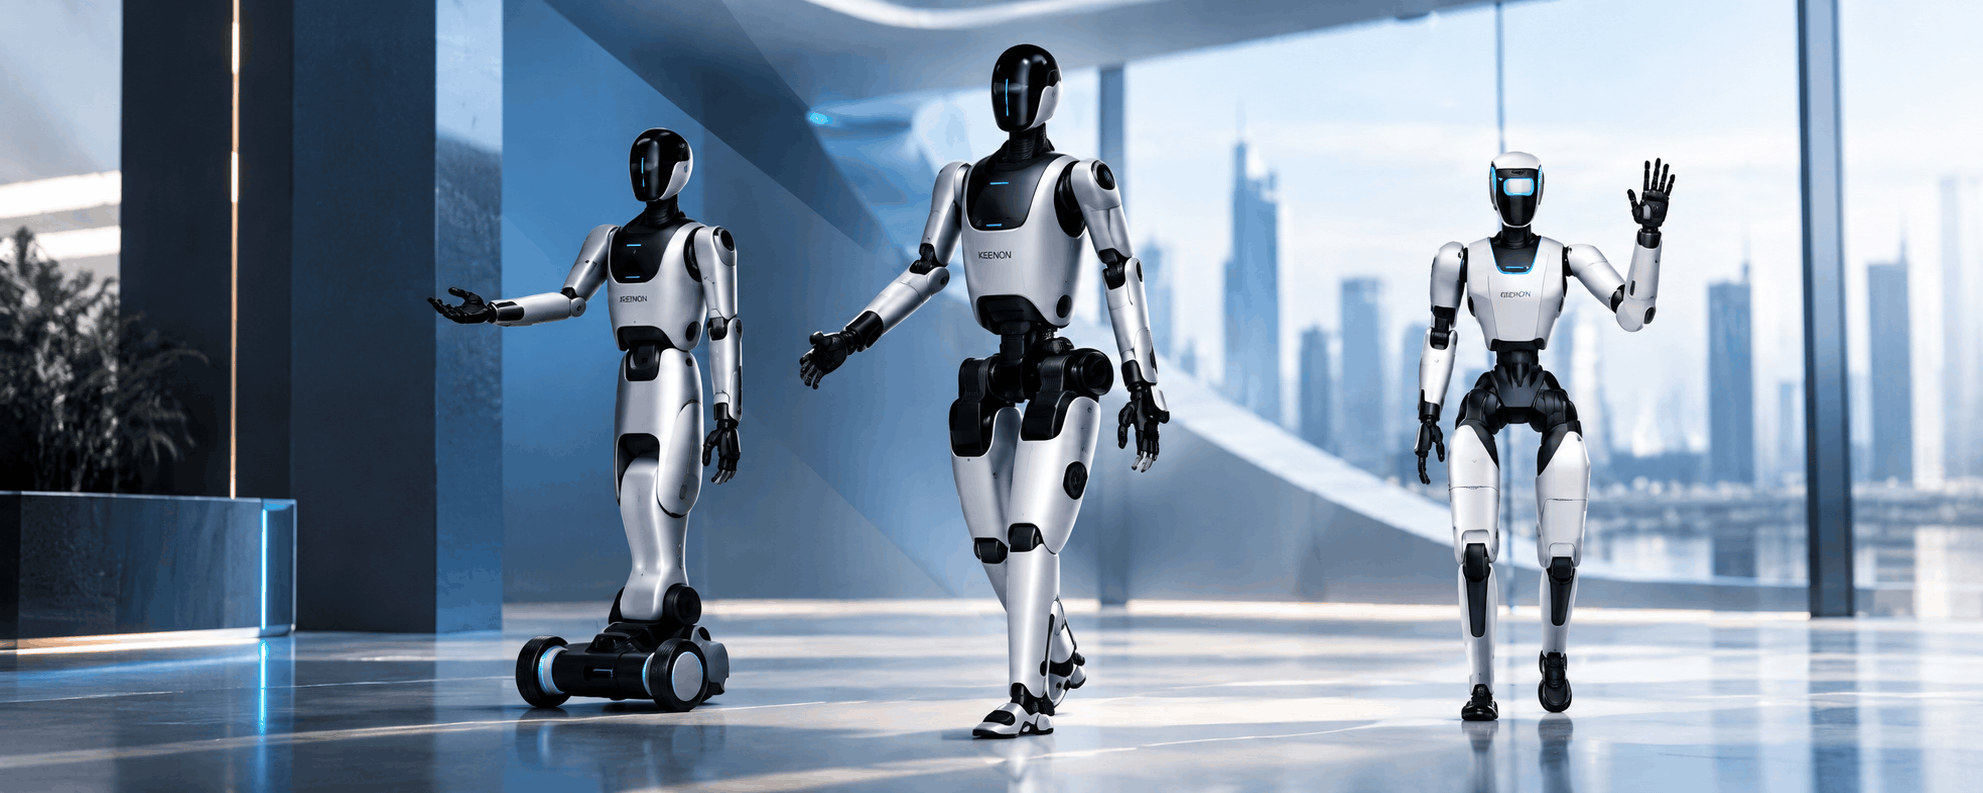
Diseñados para interactuar con las personas, manipular objetos y ejecutar tareas en diferentes entornos.
Los robots humanoides están desarrollados para realizar tareas que requieren interacción con personas, percepción del entorno y manipulación de objetos.
Incorporan capacidades de interacción y manipulación para aplicaciones en espacios comerciales, de atención y servicio.
Reconocimiento del entorno y de los objetos para responder a diferentes situaciones durante una tarea.
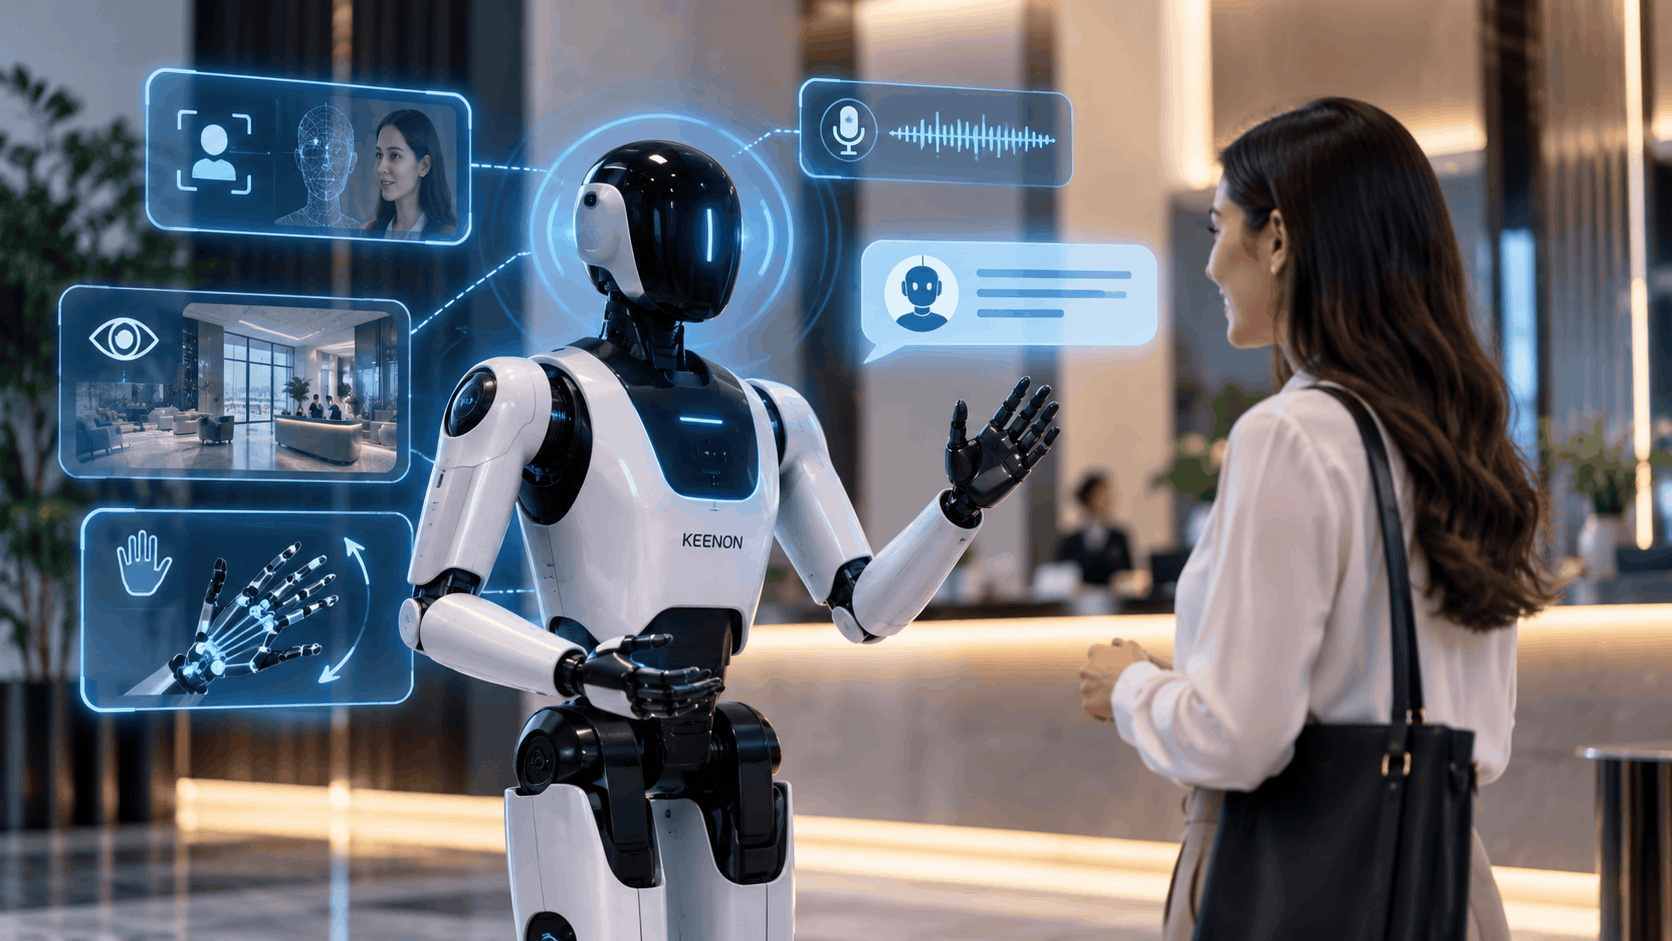
Diseñados para interactuar con las personas mediante movimiento, gestos y capacidades multimodales.
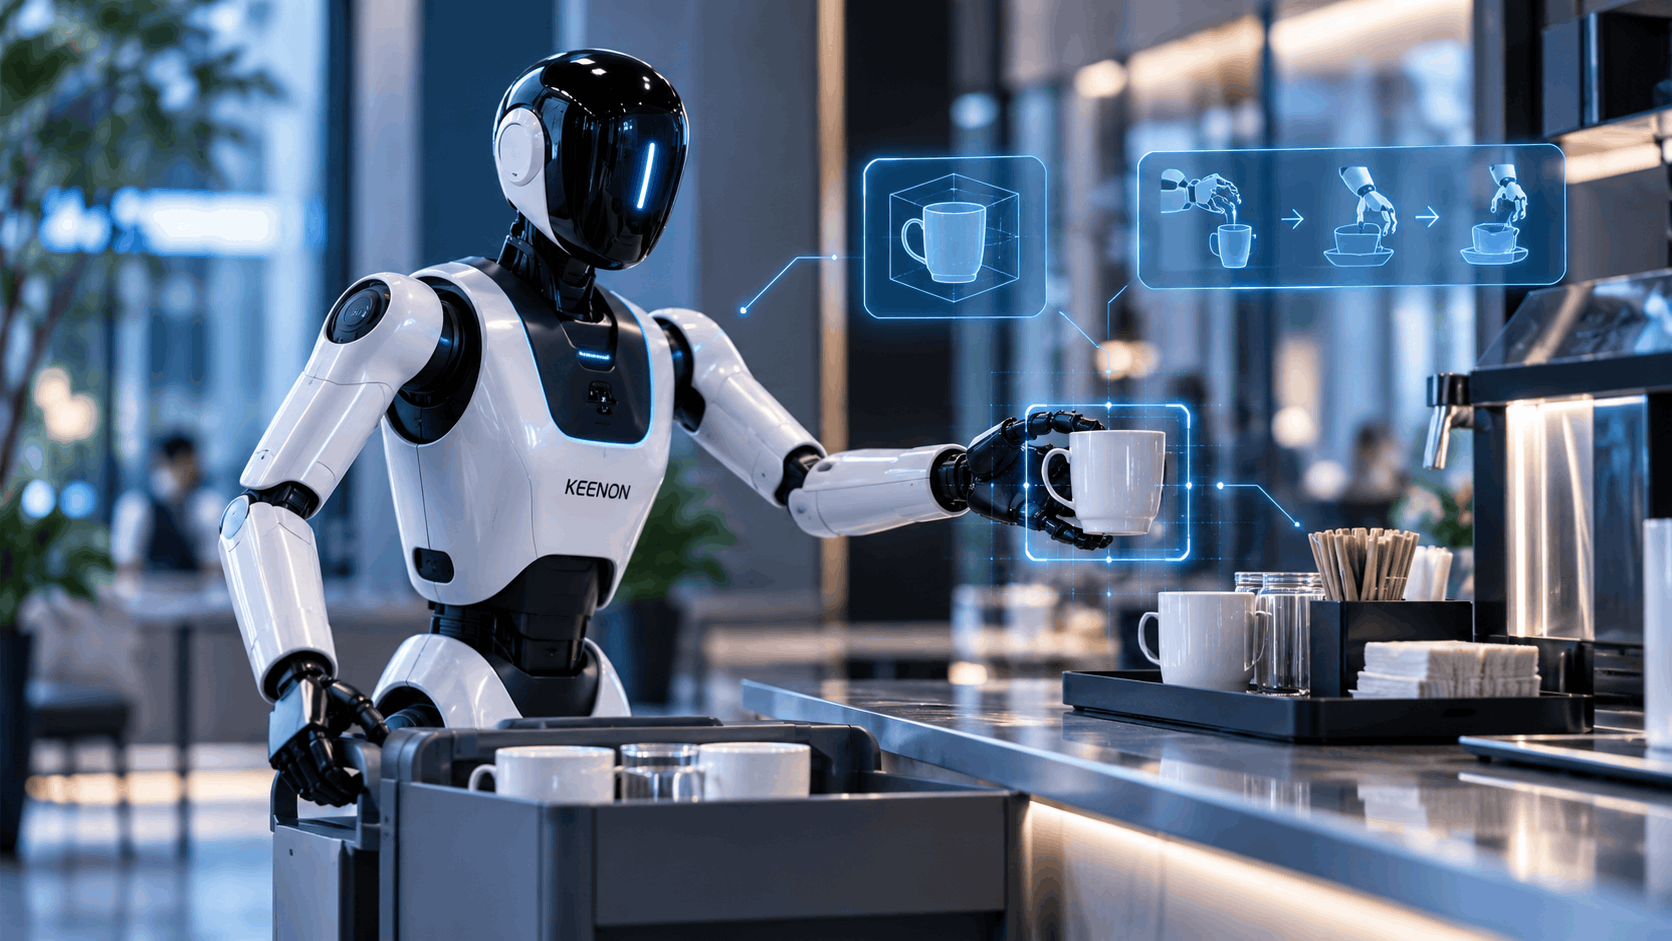
Ejecutan tareas que requieren localizar, tomar, mover y colocar objetos dentro de un flujo de trabajo.
KEENON combina modelos de inteligencia artificial, percepción y control para que los robots puedan interpretar una situación y actuar dentro de ella.
Identifica personas, objetos, espacios y elementos relevantes para la tarea.
Interpreta instrucciones y condiciones del entorno para definir cómo actuar.
Ejecuta movimientos y tareas físicas de acuerdo con el objetivo definido.
Responde ante cambios o situaciones inesperadas durante la ejecución.
Los robots humanoides pueden incorporarse en diferentes escenarios donde se requiere interacción, manipulación y ejecución flexible de tareas.
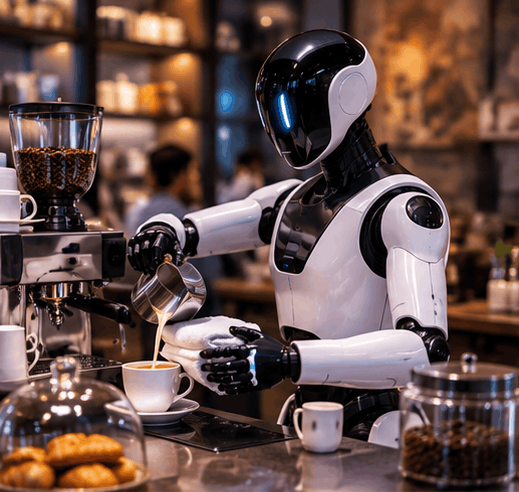
Manipulación de vasos, preparación de bebidas y apoyo en tareas de atención.
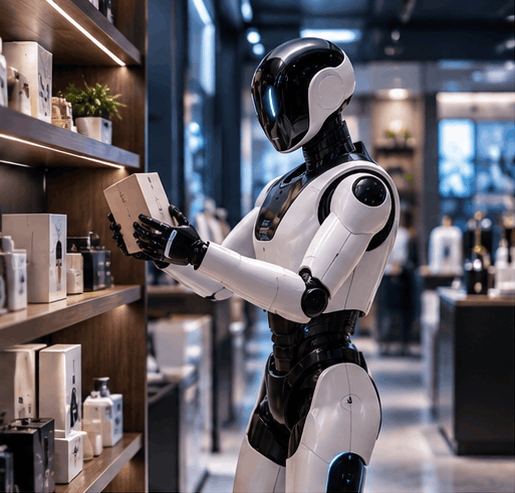
Reconocimiento, selección y manipulación de productos dentro de espacios comerciales.
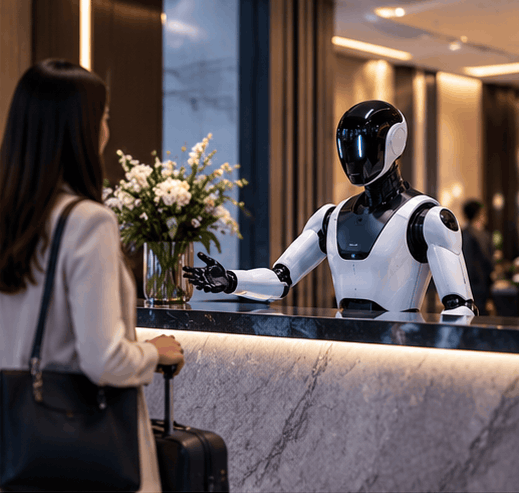
Interacción con huéspedes y apoyo en tareas dentro de espacios de hospitalidad.
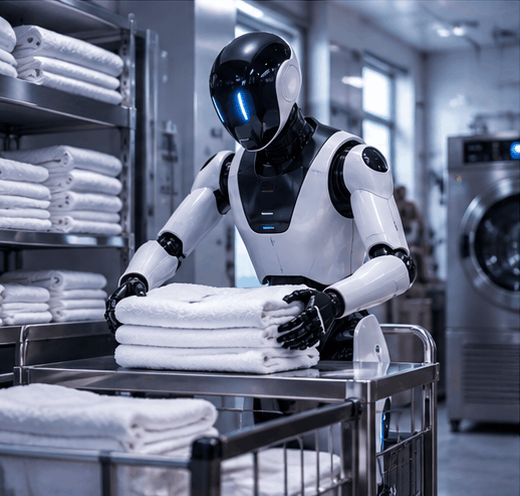
Manipulación de prendas y apoyo en procesos de clasificación y doblado.
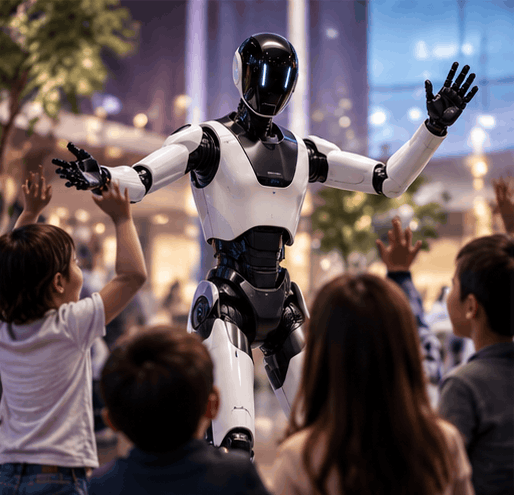
Presentaciones, demostraciones y experiencias interactivas con visitantes.
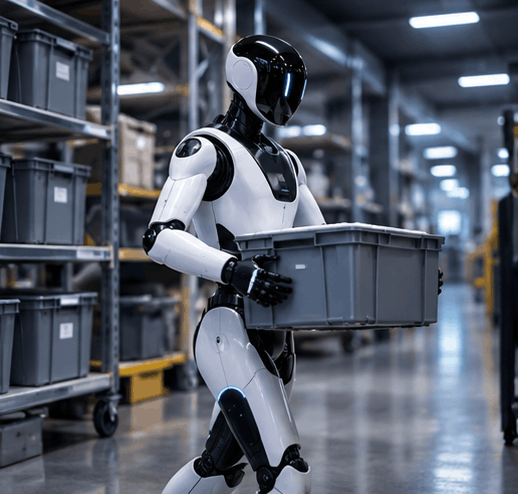
Aplicaciones configuradas alrededor de roles específicos y necesidades de cada operación.
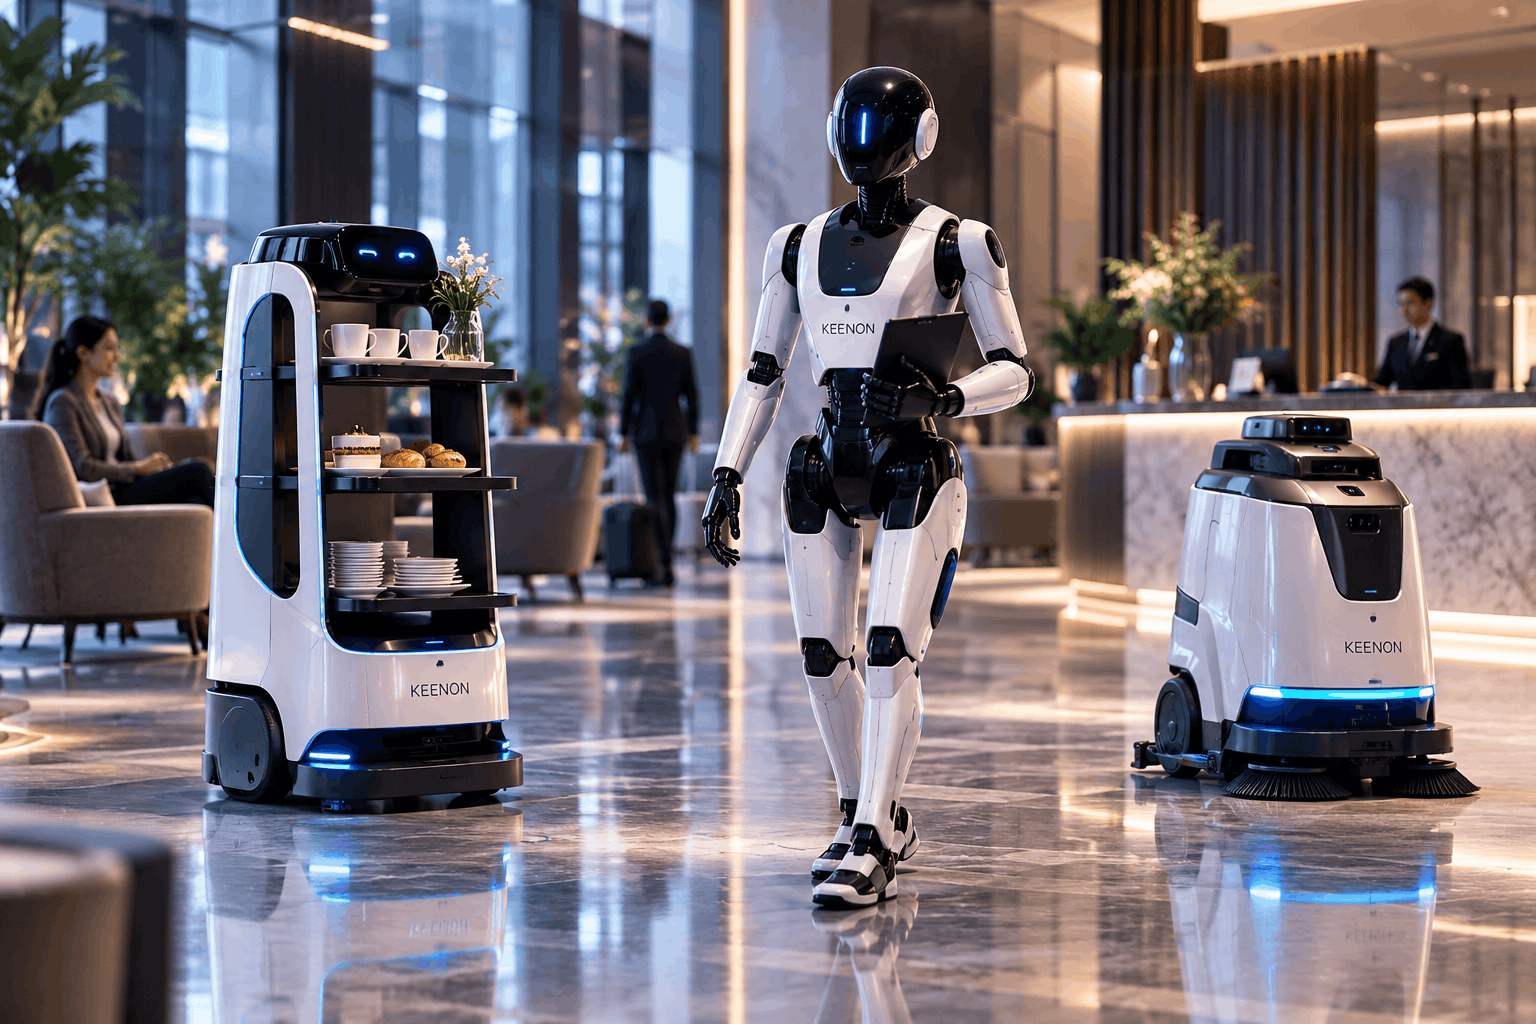
Los robots humanoides y los robots especializados pueden complementarse dentro de una misma operación. Mientras los humanoides se orientan a tareas de interacción y manipulación, los robots especializados se encargan de funciones específicas y repetitivas.
Esta colaboración permite construir flujos de servicio donde diferentes robots trabajan dentro de una misma operación.
La familia XMAN incorpora diferentes robots humanoides orientados a distintos roles y experiencias de servicio.
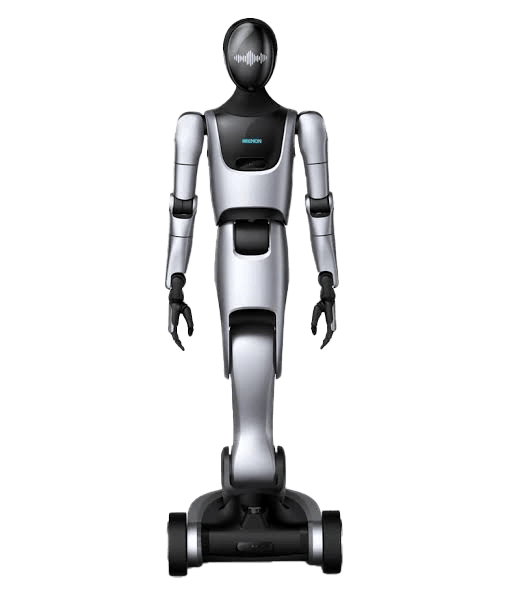
Humanoide de propósito general orientado a interacción, manipulación y ejecución de tareas de servicio.
CONOCER MODELO →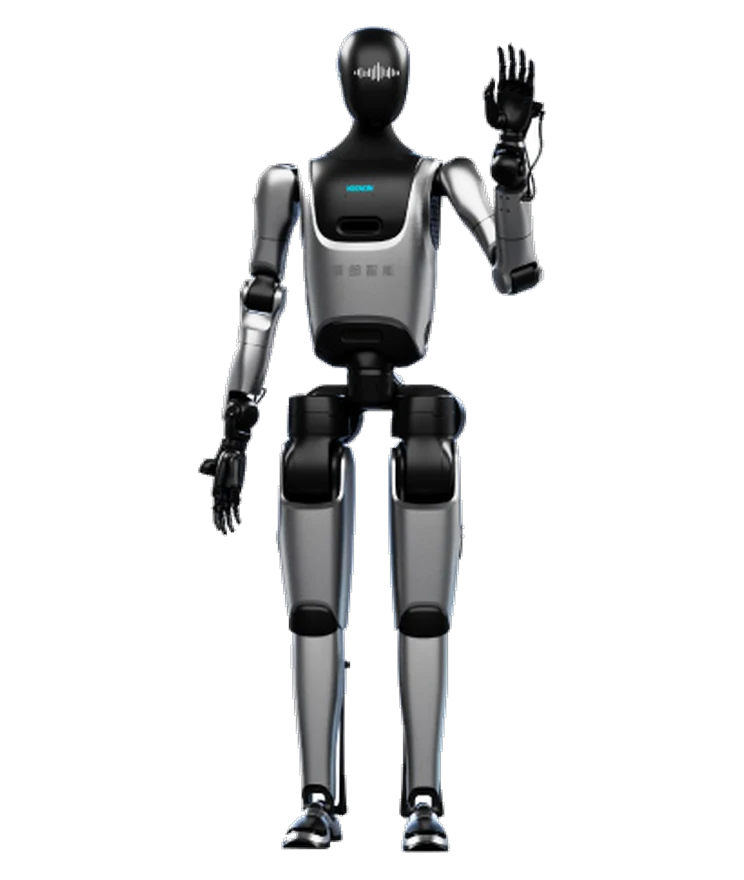
Humanoide bípedo orientado a interacción, movilidad y ejecución de tareas en escenarios de servicio.
CONOCER MODELO →
Humanoide orientado a interacción cercana, entretenimiento y experiencias con las personas en diferentes espacios.
CONOCER MODELO →Tres humanoides diseñados para diferentes necesidades.
| Características |
XMAN-R1
Humanoide de servicio
|
XMAN-F1
Humanoide bípedo
|
XMAN-L1
Humanoide de entretenimiento
|
|---|---|---|---|
| Tipo de movimiento | Ruedas | Bípedo | Bípedo |
| Interacción con personas | ✓ | ✓ | ✓ |
| Manipulación de objetos | ✓ | ✓ | — |
| Recepción y atención | ✓ | ✓ | ✓ |
| Servicio | ✓ | ✓ | — |
| Entretenimiento e interacción cercana | — | ✓ | ✓ |
| Colaboración con otros robots | ✓ | ✓ | ✓ |
| Aplicaciones | Hoteles, retail y servicio | Hoteles, retail y servicio | Eventos, entretenimiento e interacción |
| Ver XMAN-R1 | Ver XMAN-F1 | Ver XMAN-L1 |
Conoce las alternativas disponibles para incorporar robots humanoides.
Déjanos tus datos y un asesor se pondrá en contacto contigo.
Conoce nuestras opciones de venta, renta y leasing.